分岐した宝箱タスクは、変化する報酬と予期せぬ結果の下で研究者がどのように計画をテストしたかを明らかにします。
研究: 環境の確率論により人間の計画努力が軽減される
雑誌に掲載された最近の研究 自然のコミュニケーション 報酬の信頼性が低くなったり、報酬がより頻繁に変更されたり、選択した行動への依存度が低くなったりすると、人は計画の労力を減らすことができると示唆しています。
3 つの別々のオンライン実験では、環境のランダム性が高まるにつれて、参加者は最初の選択の前に速く反応しました。この調査結果は、人々が計画にどれだけの労力を費やすかを決定する際に、計画にかかる認知的コストと潜在的な利益を比較検討していることと一致しています。
実際の状況では確率性やランダム性があるため、計画がより困難になる場合があります。現実世界の環境では確率性が一般的ですが、そのような状況で人々が計画に伴う認知コストのバランスをどのようにとるかは依然として不明です。予期せぬ病気のパンデミックや気候パターンの変化などのランダムな要因は、多くの場合個人では制御できず、慎重に作成された計画を混乱させる可能性があります。
不完全な情報や古い推奨事項がある状況では、環境が安全でないと認識される可能性があり、情報の信頼性によって認知努力が調整される可能性があります。状況によっては、報酬はわかっていても時間の経過とともに予測不能に変化する可能性があり、これはボラティリティとして知られる現象です。計画された行動の結果の不確実性も意思決定に影響を与える可能性があります。確率論的な環境では、最適な計画を決定することは認知能力を必要とする可能性があります。
研究について
今回の研究では、参加者は、分岐するデシジョン ツリーをナビゲートし、さまざまなレベルの変動性、信頼性、制御性の下で複数のポイントを生成できるルートを選択する必要がある計画タスクを完了しました。各実験には 100 人の参加者 (男性 50 人、女性 48 人、ノンバイナリー 2 人) が含まれ、信頼性実験、変動性実験、制御性実験の平均年齢はそれぞれ 36.9 歳、37.8 歳、38.0 歳でした。参加者は全員成人で、英語が流暢で、米国に住んでいます(私たち)。実験の過程で、300 人の参加者がそれぞれ別のタスクを完了しました。
信頼性が人間の計画にどのような影響を与えるかを調査するために、研究者らは参加者に遠隔タスクを完了するよう依頼した。彼らは、1 から 9 までの値がラベル付けされたいくつかの宝箱をナビゲートし、できるだけ多くのポイントを獲得しようとしました。各分岐で、参加者は左に移動するか右に移動するかを選択し、この選択によって次にどの宝箱に遭遇するかが決まります。信頼性を操作するために、番号付きラベルがランダムに割り当てられた報酬を予測しないミステリーチェストも含まれていました。参加者は、選択した後でのみ、どのチェストがミステリー チェストであるかを知りました。探索的分析では、チームは計画作業の代理尺度として第一選択の応答時間を考慮しました。
環境の変動性を調査するために、研究者らは、後続の行のチェストが各ステップでリサンプリングされる機会を導入しました。遠くにある結果の不確実性をモデル化すると、遠くにあるチェストは、参加者がそこに到達する前に変化する可能性が高くなります。チームはまた、制御性を反映する移行ノイズが計画作業に及ぼす影響も調査しました。これを行うために、選択した方向が反転する確率を 0% から 50% まで変化させ、左を選択すると右に移動し、その逆も可能になるようにしました。参加者には、各タスクブロックの確率性のレベルについて通知されました。研究者らは混合効果の一般化線形モデルを使用しました (GLMM) および線形混合効果モデル (LMM) オプション、収益、応答時間への影響を推定します。
参加者の意思決定の基礎となる計画とプロセスを調査するために、研究者たちはタスク間で考えられる意思決定戦略を比較するためのいくつかの認知計算モデルを開発しました。
モデルは、参加者が各段階でどの選択肢を選択するかを予測するために使用されました。研究者らは、参加者がそれぞれの選択を行う際に、左右の枝の知覚価値を比較すると仮定しました。彼らはまた、参加者が限られた数の将来のステップ、値のしきい値を超えるチェスト、または最高ランクのチェストを考慮した代替モデルも比較しました。
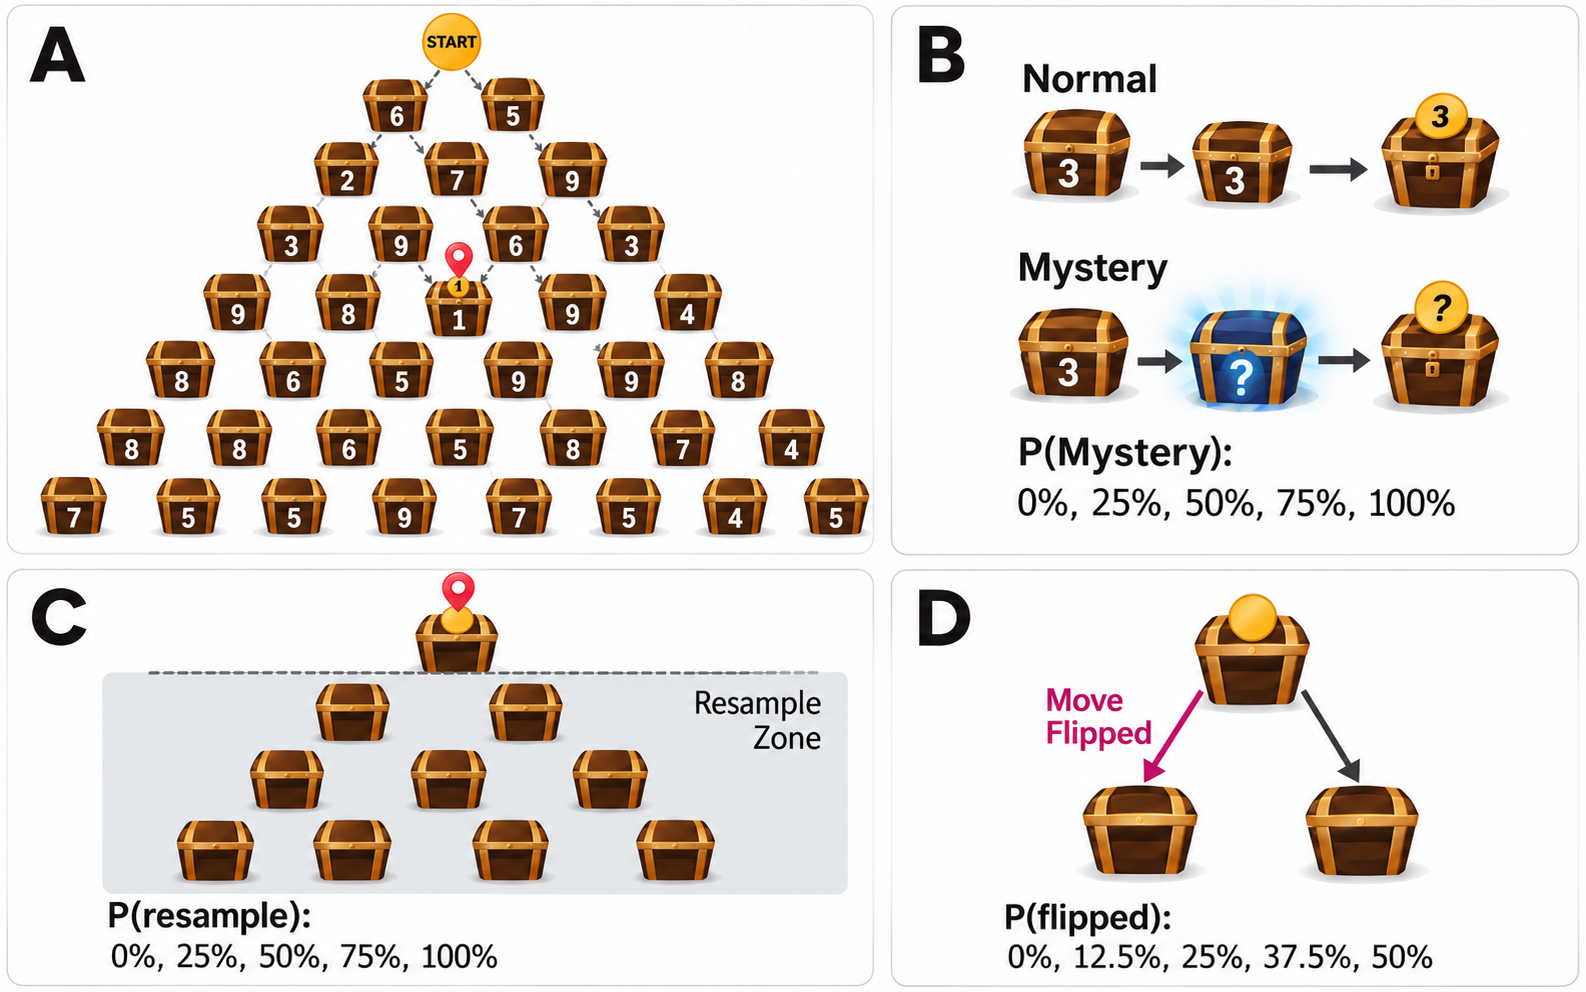
各ゲームは三角形に配置された宝箱で構成されています。各ステップで、参加者はツリーを上に移動するときに左または右のいずれかを選択します (ここでの矢印は説明のみを目的として示されています)。 B 信頼性: 確率 q で、参加者は謎の宝箱に遭遇し、1 ~ 9 のランダムな値が返されます。 C 変動性: 確率 q で、参加者の現在位置より下の行にある宝箱は、1 ~ 9 の新しいランダム値で再描画されます。
結果
3種類の確率論においても同様の傾向が見られた。条件がより確率的になるにつれて、参加者は最初の選択の前により速く反応し、これは計画の労力の減少と一致しています。また、最良適合モデルは、確率性が高まるにつれて、参加者が代替ルートの推定報酬の違いに敏感でなくなることも示しました。このパターンは、ポリシー圧縮、つまり、より単純で精度の低い決定ポリシーと一致していました。
モデルの比較では、参加者は各オプションの期待値を計算する代わりに、結果を確実なものとして扱う、より単純な戦略、つまり決定論と呼ばれるプロセスを使用していることが示唆されました。宝箱に表示される数字も参加者の選択に影響を与えました。彼らは、特に 2 つの選択肢が大きく異なる場合、表示された値が高い方の宝箱を選択する傾向がありましたが、確率性が高まるにつれてこの傾向は弱まりました。期待値モデルは計算が難しいため、ボラティリティ実験から除外されました。
参加者は、ボラティリティが高い状況よりも、ボラティリティが低い状況で一貫してより多くのポイントを獲得しました。また、参加者は、結果をより適切に制御できたり、報酬に関する情報がより信頼できる場合に、スコアが大幅に高くなりました。最もパフォーマンスの高いモデルは深さフィルターを使用し、計画の深さが確率的レベルより上に固定され、値の違いに対する感度が変更されました。最も強力なモデリング証拠は、決定精度の変化に関するものでした。
結論
全体として、この結果は、参加者がより単純な意思決定ポリシーを使用し、確率的環境でポリシーを圧縮することで認知努力を削減できることを示唆しています。タスクでは、還元不可能なランダム性を調べました。著者らは、人々が学習を通じて不確実性を軽減できるため、より大きな計画の努力が促進される可能性があると示唆しています。日々の計画への適用性はまだテストされていません。
今後の研究では、研究者は確率的環境が認知発達と前向きな思考に及ぼす影響を調査する必要がある。
参考雑誌:
- Lei, J.、Olieslagers, J.、Arfaei, N.、Lin, DX、および Ma, WJ (2026)。環境の確率性により、人間の計画努力が軽減されます。自然のコミュニケーション。 二: 10.1038/s41467-026-78023-9、